


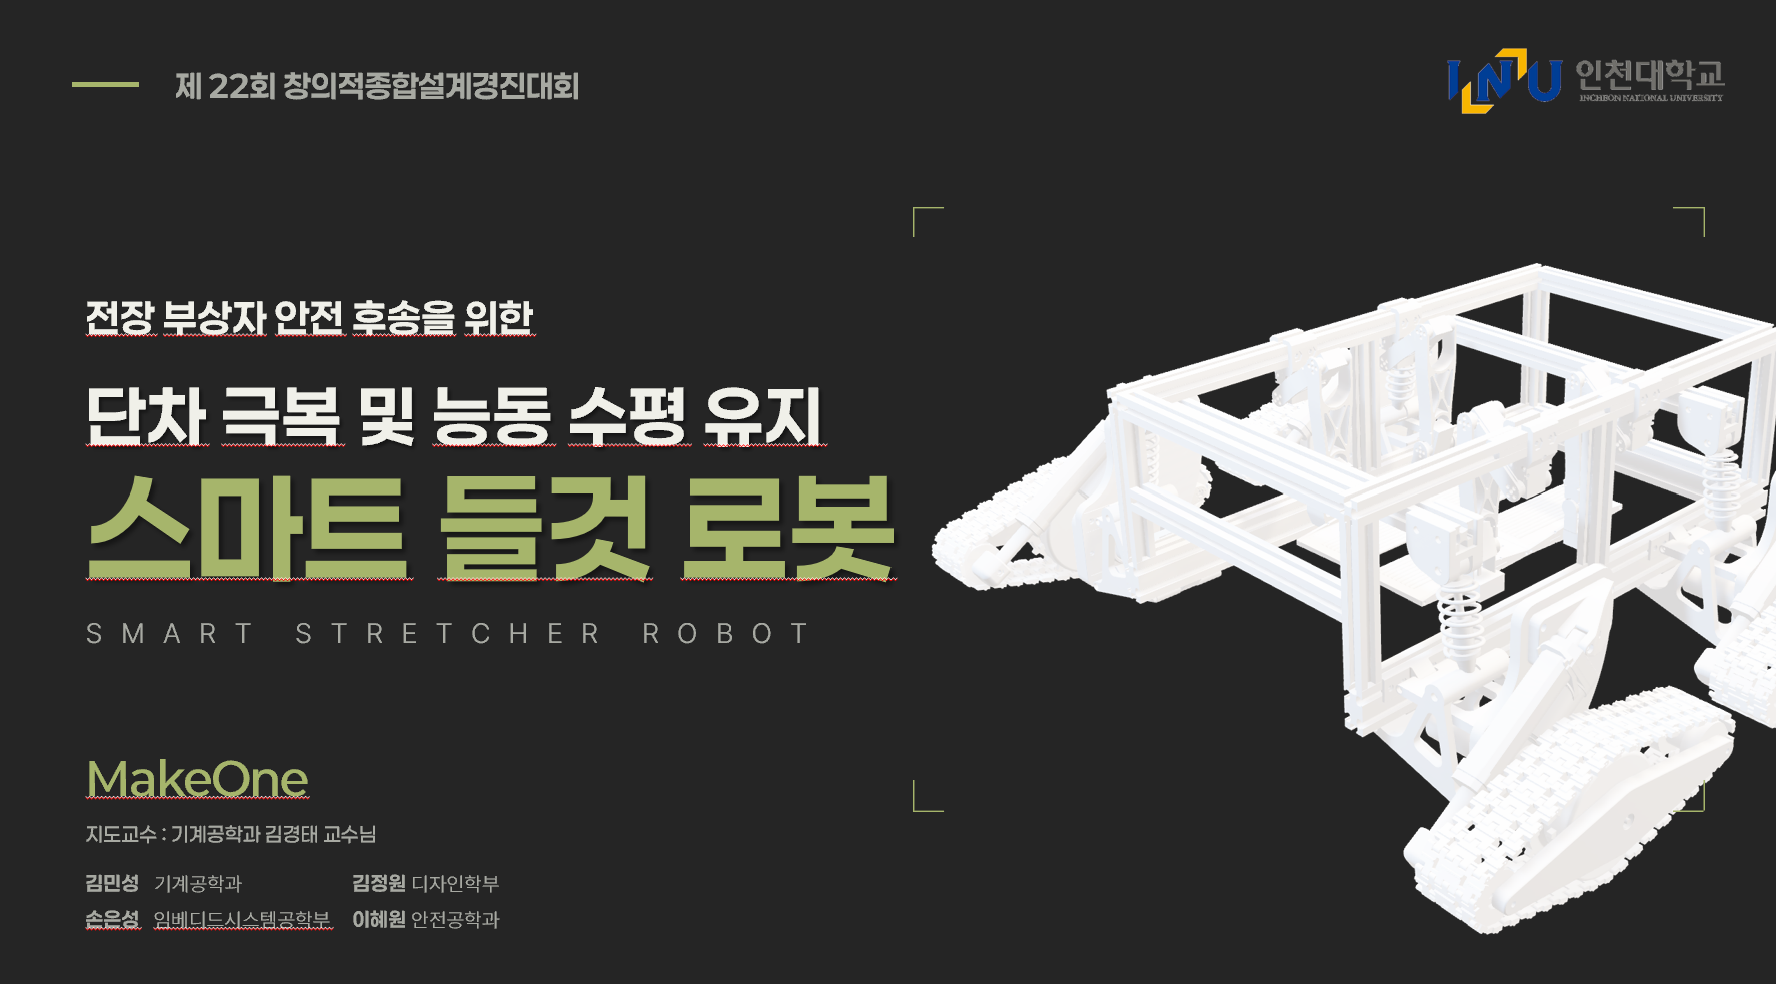


[21] 전장 부상자 안전 후송을 위한 단차 극복 및 능동 수평 유지 스마트 들것 로봇
- 김민성
- 인천대학교
- 작품구분일반형
- 공개여부공개
- 카테고리정보, 전기, 기계
- 등록일2026-09-21
- 팀원(공동개발자)
- 출품 경진대회제22회(2026년) 창의적 종합설계 경진대회
- 0
- 0
- 246
상세설명
1. 수행배경
-
전장에서 부상자가 발생했을 때 얼마나 빠르게 구조하고 후방으로 후송하느냐는 부상자의 생존 가능성에 직접적인 영향을 준다. 특히 전장 외상에서는 대량 출혈이나 중증 외상으로 인해 짧은 시간 안에 상태가 악화될 수 있기 때문에, 부상자가 발생한 이후 구조와 후송에 걸리는 시간을 최대한 줄일 필요가 있다.
하지만 기존의 수동 들것 방식은 부상자 1명을 옮기기 위해 보통 2~4명의 구조 인력이 필요하다. 즉, 부상자 1명을 후송하기 위해 여러 명의 병력이 동시에 전투 임무에서 이탈해야 한다. 또한 최근 전장에서는 드론, 감시장비, 원격 타격체계 등이 활발하게 사용되고 있기 때문에 구조를 위해 병력이 직접 위험지역으로 들어가는 것 자체가 추가적인 인명피해로 이어질 수 있다.
따라서 본 설계의 기본 설계 방향은 1인이 원격으로 조종할 수 있는 부상자 후송 로봇으로, 구조 인력이 직접 위험지역에 들어가는 상황을 최대한 줄이기 위해 설정하였다.
그러나 전장에서의 길은 포격, 폭발 및 붕괴된 구조물의 잔해, 문턱 등으로 인해 바닥이 고르지 않고 불규칙적인 부분이 나타난다. 이러한 환경에서는 골절이나 척추 손상이 있는 부상자의 경우, 후송 중 발생하는 충격과 흔들림으로 인해 기존 손상을 악화시킨다. 비평탄지대를 주행하면서 차체에는 반복적인 수직 진동뿐 아니라, 단차 상승 및 하강 시의 충격과 pitch 변화가 함께 발생하기 때문이다.
그래서 단차 충격 저감을 위한 능동 보기륜 전개 및 탑승면 수평 유지를 위한 독립 로봇팔 구조를 선택하였다.
2. 수행기간
3. 개발작품 설명
-
두 시스템이 하나의 목표를 분담한다. 충격량 최소화를 위한 능동 단차 극복 시스템과 부상자 안정적 운반을 위한 수평 유지 시스템이다. 주행부에는 궤도형 구조와 독립 서스펜션 구조를 바탕으로 비평탄 지대 안정적 주행을 실현하였고, 리니어 액추에이터와 전방 보기륜의 운동을 통해 능동 단차 극복 시스템을 구현했다. 5~100mm까지 각 단차 길이별로 충격량 최소화 조건을 확인했다. 이는 ToF 센서를 이용해 전방 단차의 높이와 거리를 측정하고, 측정값에 따라 보기륜을 능동적으로 제어하도록 구성하였다.
부상자 탑승부에는 4자유도 로봇팔 구조를 적용하여 차체가 기울어지더라도 탑승면의 수평유지를 구현하여 부상자 운송 중의 자세 변화를 최소화하였다. 최종적으로 본 설계는 위험지역에 구조인력이 직접 진입하지 않고도 부상자를 수습 및 후송할 수 있다. 이는 향후 구조물자 운반이나 위험지역 무인 운반 플랫폼으로도 확장할 수 있다.
4. 활용방안
-
본 설계는 전장 상황에서 부상자를 후방으로 안전하게 이송하는 것을 기본 활용 목적으로 한다. 특히 파손된 도로, 잔해가 많은 구간, 야전 의무소 출입부의 단차와 같이 기존 후송 장비가 통과하기 어려운 환경에서 활용할 수 있다. 구조 인력이 직접 위험지역에 들어가지 않고 원격으로 부상자를 수습하고 후송할 수 있기 때문에, 구조 인력의 추가적인 위험 노출을 줄이고 후송에 필요한 인원도 줄일 수 있다.
또한 산악 오지 구조, 붕괴지역, CBRN 오염 현장과 같이 인력 투입이 제한되는 위험환경에서도 부상자 구조 및 물자 운반용 플랫폼으로 활용할 수 있다. 궤도형 주행부와 능동 보기륜을 이용해 비평탄 지형과 단차를 통과할 수 있기 때문에, 구조장비나 구호물자와 같은 무거운 짐을 이동시키는 용도로도 확장할 수 있다.
소개 영상
소개 슬라이드
정보가 없습니다.